Qui suis-je ?
Ingénieur diplômé de CentraleSupélec, spécialisé en automatique et robotique, je suis aujourd'hui indépendant et ouvert à de nouvelles collaborations et missions à forte valeur technique avec des industriels, startups et équipes R&D — en particulier dans la robotique et les systèmes autonomes, mais aussi dans l'énergie, l'industrie, l'automobile, l'aérospatial ou les procédés chimiques et pharmaceutiques.
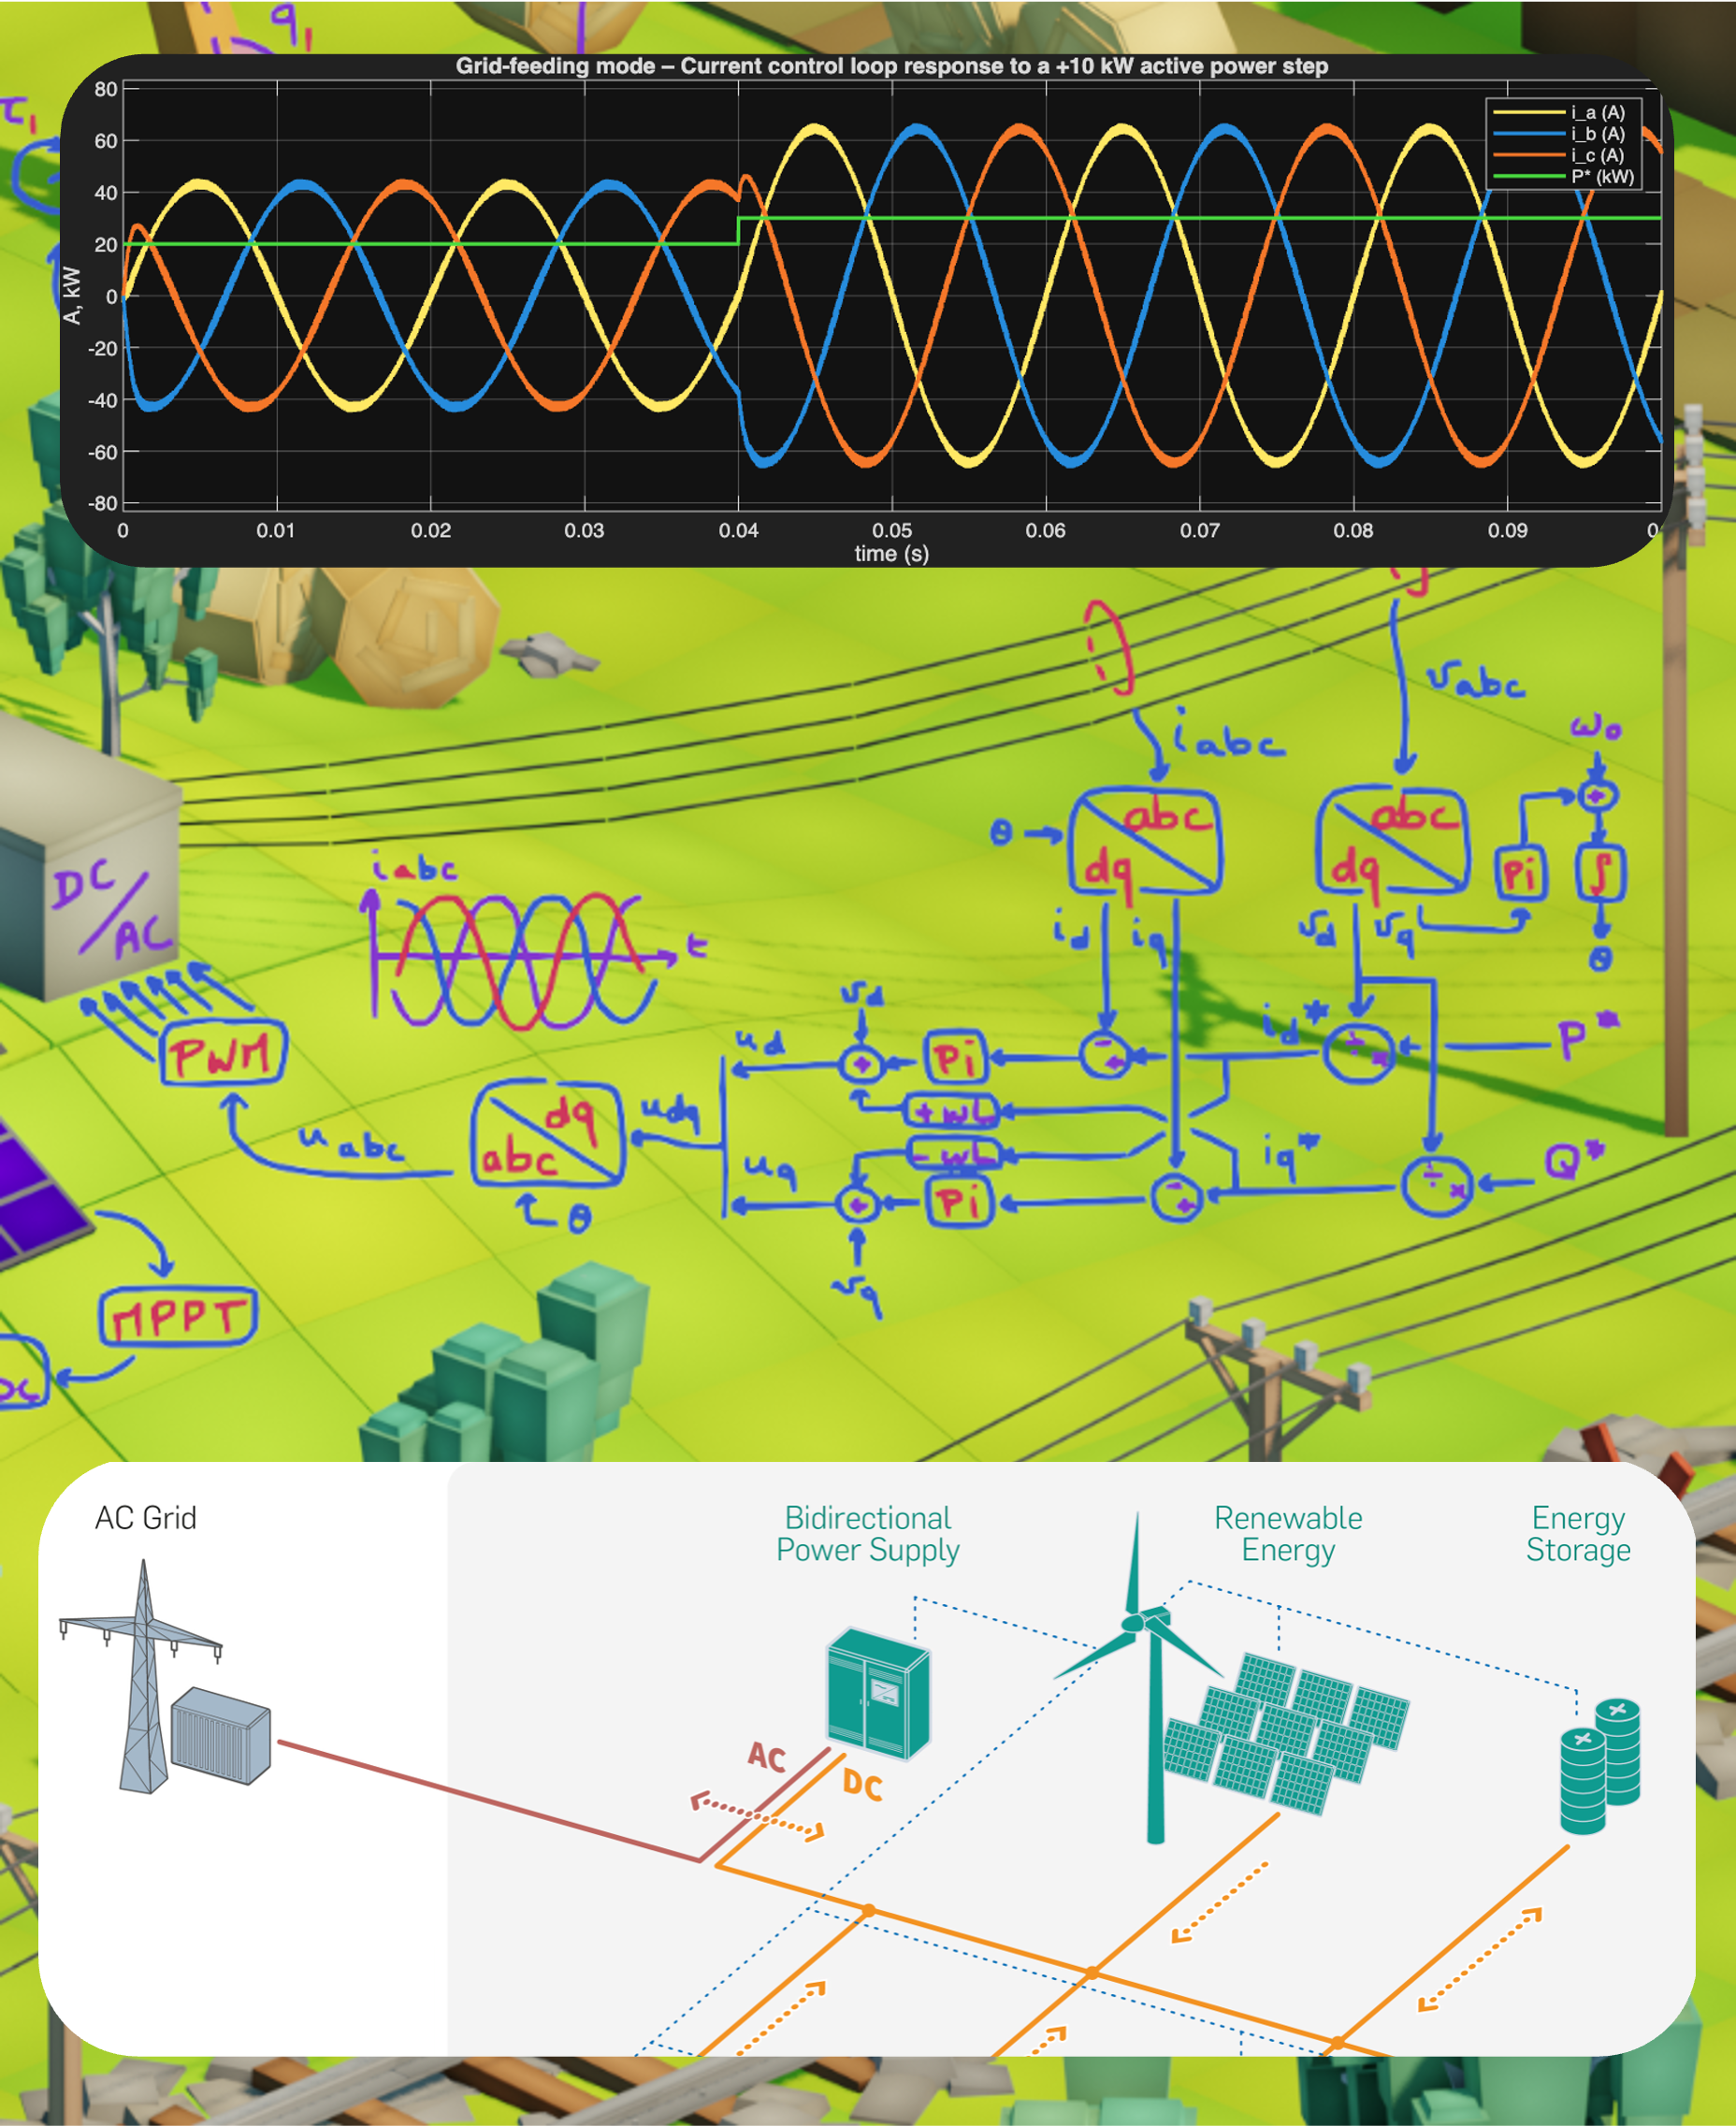
J'ai acquis pendant 4 ans une expérience en instrumentation & contrôle-commande au sein de l'industrie nucléaire, où j'ai développé mon expertise en modélisation et simulation MATLAB/Simulink, en optimisation de lois de commande et de filtrage de capteurs.
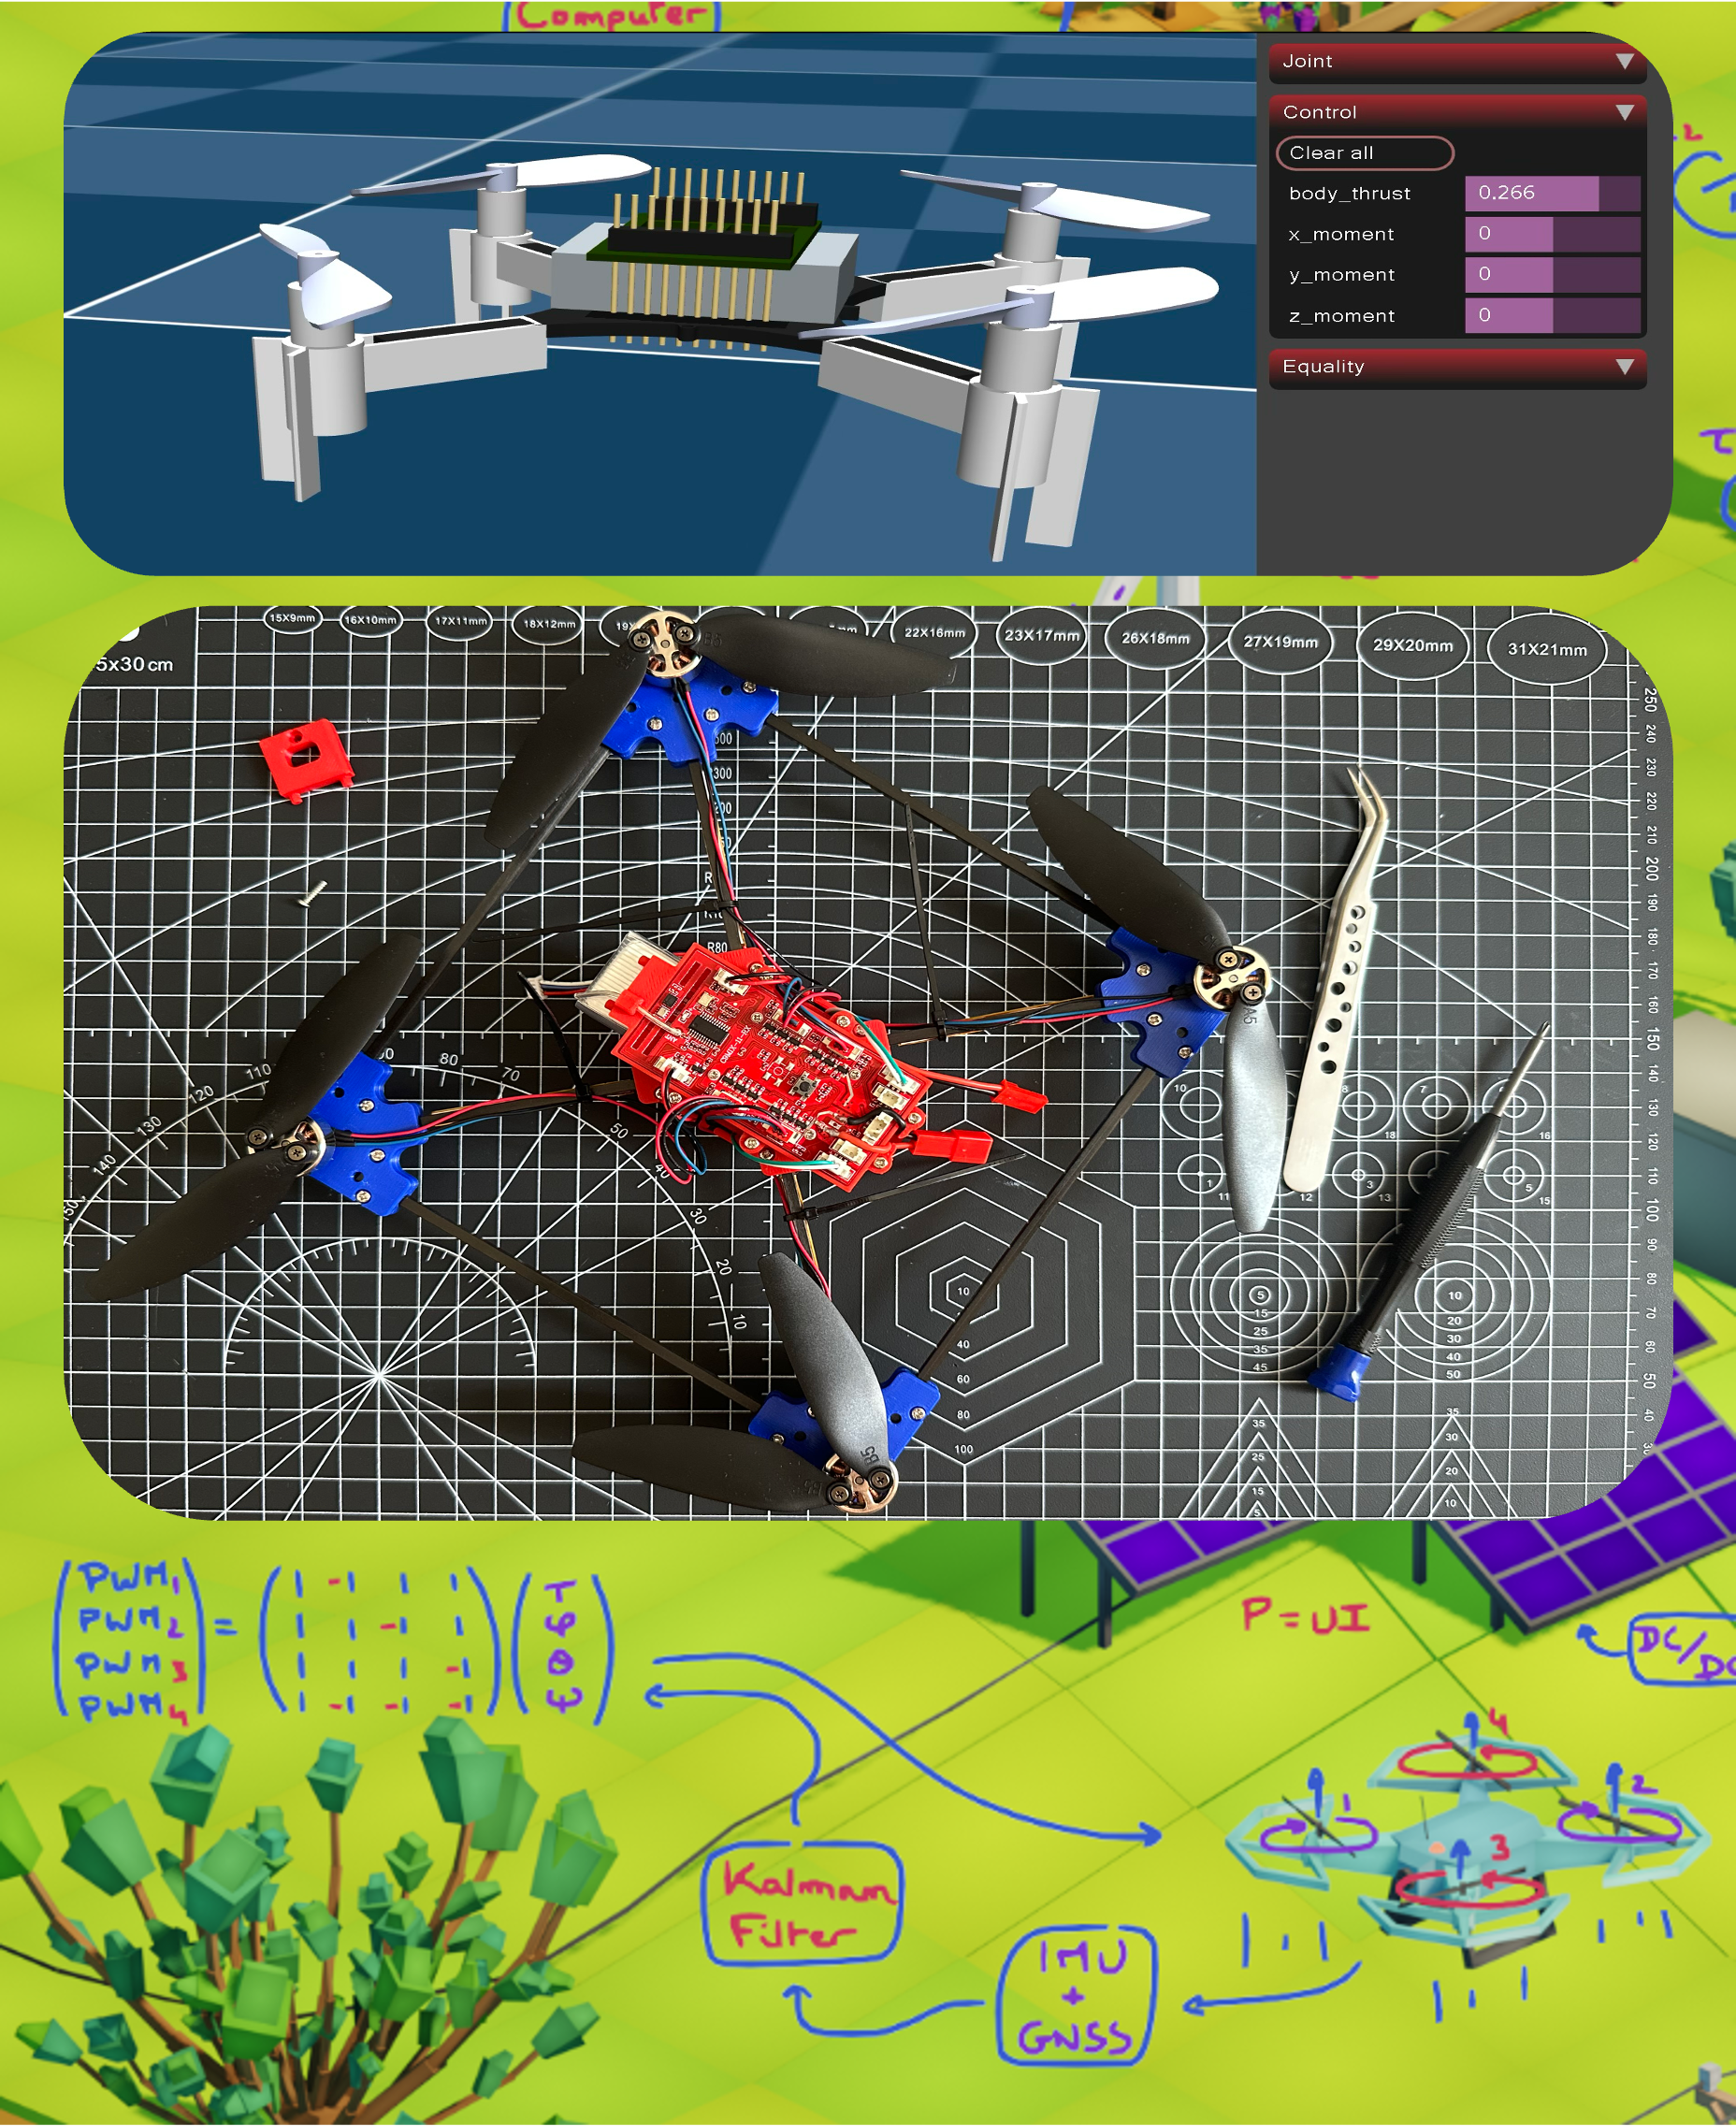
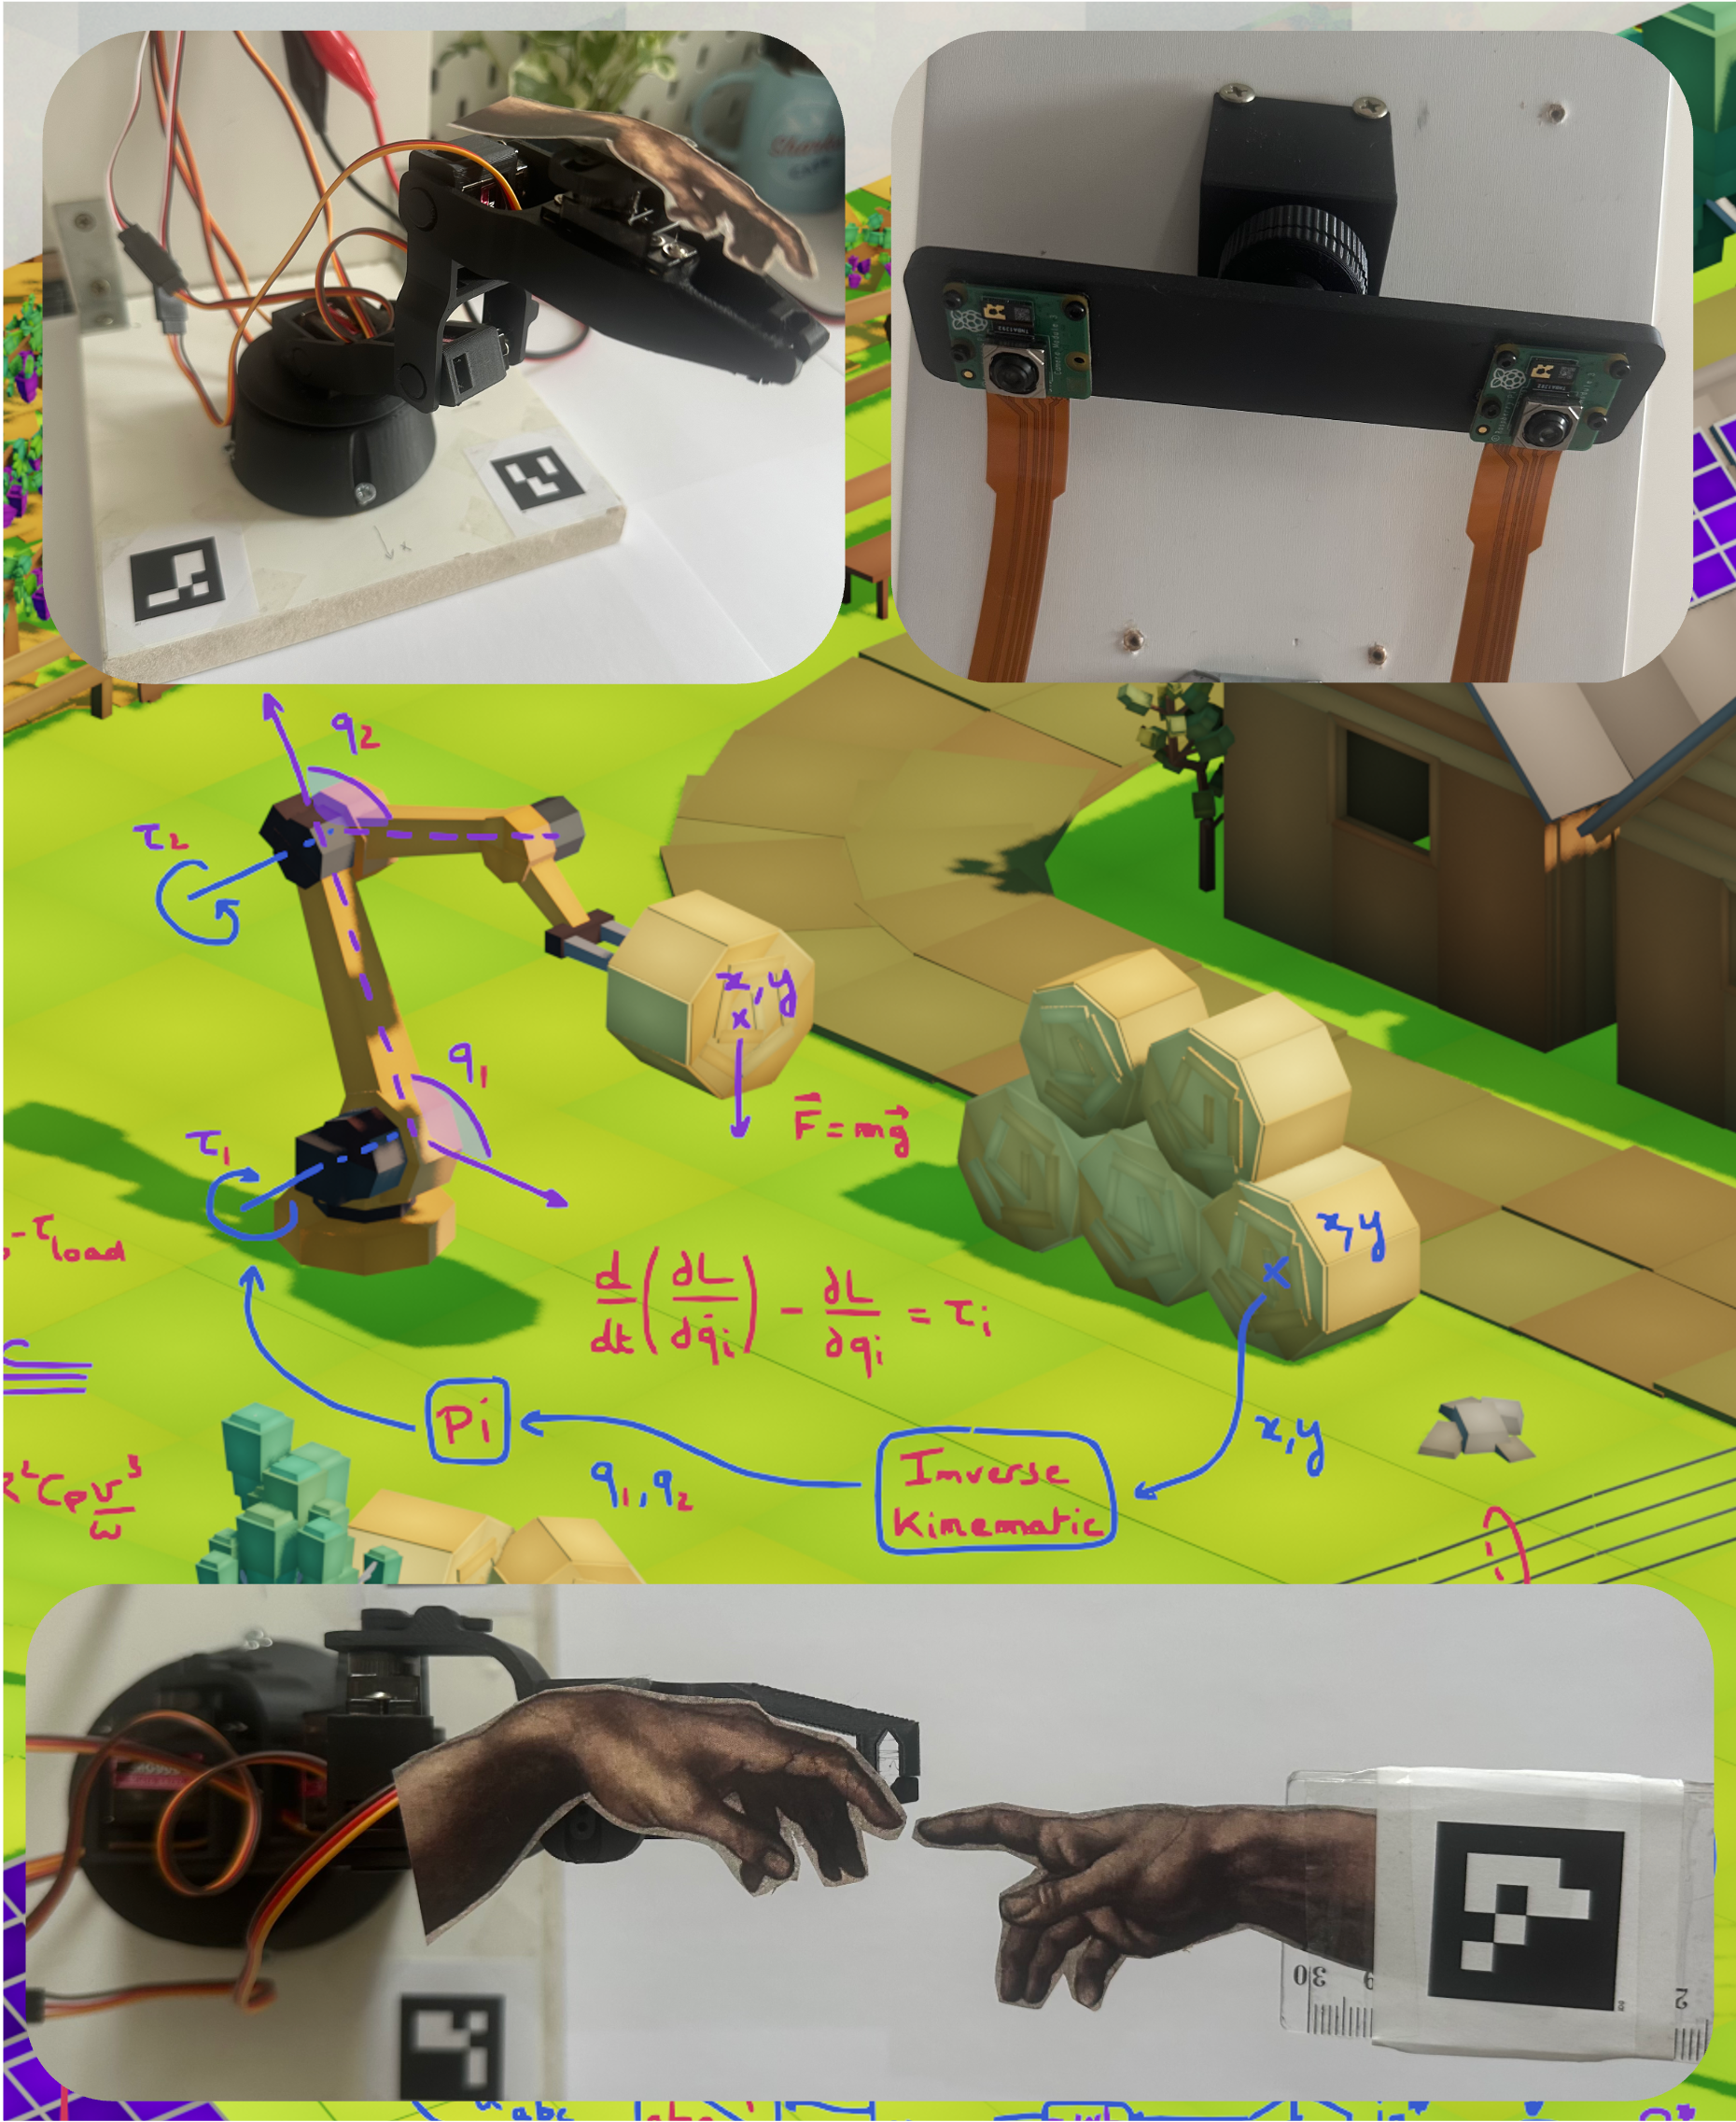
En parallèle, je pratique la robotique de façon concrète sur mes projets personnels : conception FreeCAD et impression 3D, simulation physique sur Python et MuJoCo, Reinforcement Learning avec Gymnasium, déploiement ROS2 sur Raspberry Pi, et intégration réelle du hardware (Arduino, capteurs, contrôleurs).
J'aime concevoir des projets mécatroniques à la croisée des sciences physiques, de la théorie du contrôle et des contraintes réelles de l'électronique embarquée.
Modélisation & Simulation
Traduire un système physique dynamique complexe en équations exploitables est la première étape vers un projet d'ingénierie réussi. Je construis des modèles rigoureux et adaptés à vos besoins (mécanique, électronique, hydraulique, aéronautique, thermodynamique...), puis je développe des simulations sous MATLAB/Simulink, Python ou des moteurs physiques dédiés à la robotique (MuJoCo) afin de tester, visualiser et valider vos choix avant leur mise en œuvre réelle.
Commande & Optimisation
De la stabilisation classique aux lois de commande avancées, je conçois et optimise les paramétrages des architectures de contrôle-commande adaptées à vos contraintes opérationnelles (Régulateur PID, Filtre de Kalman, Commande Prédicitive, Reinforcement Learning...). L'objectif : des systèmes robustes, performants, et bien maîtrisés.
Système embarqué & Robotique
Je vous accompagne du prototype logiciel jusqu'au système embarqué ou robotique fonctionnel. Je valide vos architectures de commande à chaque étape, en tenant compte des contraintes réelles de l'électronique embarquée (latence, bruit, capacité de calcul) sur des supports matériels concrets (Arduino, Raspberry Pi, ROS2...). Résultat : une intégration matérielle robuste testée avant sa mise en service.
Contactez-moi
Que vous ayez une mission précise en tête, une question technique, ou simplement l'envie d'échanger sur la robotique et l'automatique, n'hésitez pas à me contacter.